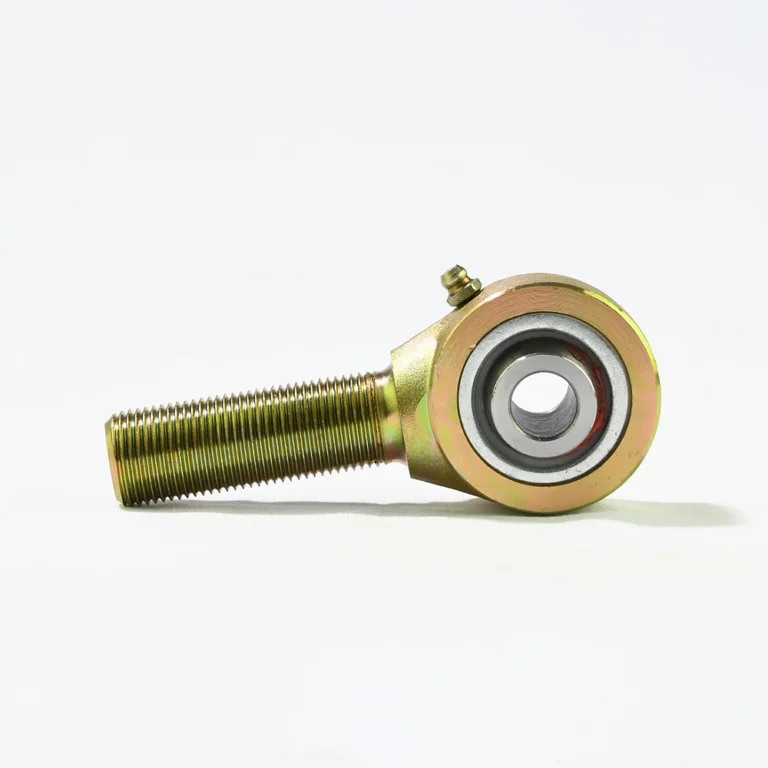
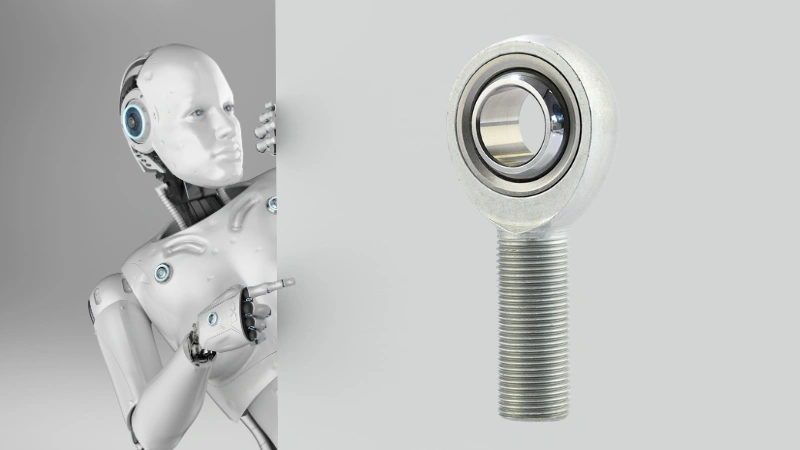
Обсуждения гуманоидных роботов часто сосредоточены на искусственном интеллекте (ИИ), глубоком обучении и планировании движений. Однако механические компоненты, позволяющие этим роботам выполнять сложные движения, не менее критичны. Один из таких важнейших компонентов — род-энд (также известный как шарнир Хайма). Эти механические шарниры являются основой сочленения гуманоидных роботов, обеспечивая плавные, характерные для человека движения в различных суставах.
Для специалистов в области механического проектирования, закупок и снабжения определение точного количества род-эндов, необходимого для типичного робота, является ключевым расчетом. Это основной компонент, влияющий на производительность, стоимость производства и долгосрочное обслуживание. Мы проанализируем техническую необходимость и оценим количества на основе современных отраслевых практик проектирования.
Роль род-энда в сочленении гуманоидного робота
Почему при использовании стандартных двигателей необходим особый тип подшипника? Потому что движение робота редко сводится к простому одноосному вращению. Суставы гуманоида, повторяя анатомию человека, должны выдерживать разнонаправленные сложные нагрузки, с которыми обычные шарикоподшипники не могут эффективно справляться.
Обычный шарикоподшипник поддерживает только одноосное вращение. Напротив, род-энд со сферической скользящей поверхностью одновременно воспринимает наклон, угловое отклонение и тяжелые разнонаправленные нагрузки. Эта самоустанавливающаяся характеристика подшипника принципиальна для достижения точного и плавного движения в робототехнике.
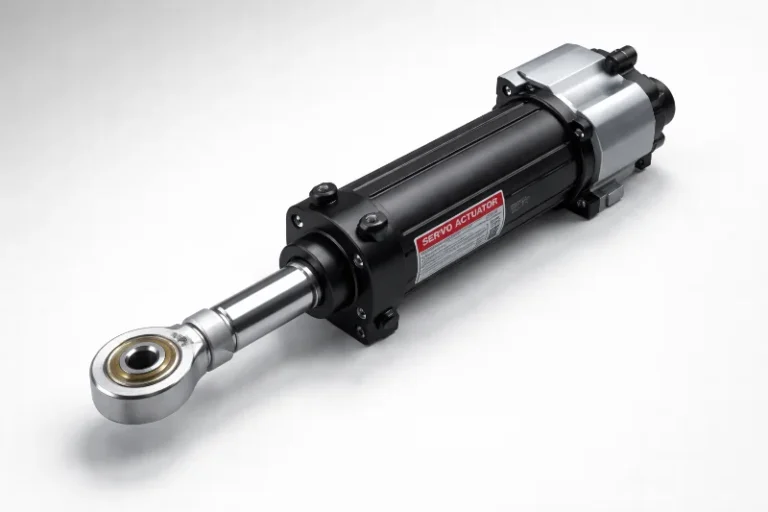
Этот компонент чаще всего интегрируется в конфигурацию поворотный привод + тяга (ключевая семантическая фраза). Когда поворотный привод (двигатель) соединяется с многозвенным рычажным механизмом, необходимы гибкие опорные точки. Род-энд обеспечивает это прочное и гибкое соединение, преобразуя вращательную мощность в точные сложные линейные или колебательные движения, особенно в таких суставах, как колено и лодыжка, где движения высоко нелинейны.
Разбор ключевых суставов
Общая потребность в род-эндов в первую очередь определяется степенями свободы (DOF) робота и его кинематической структурой, в частности тем, где в конструкции гуманоидного робота применяется приводная тяга.
На основе отраслевого анализа и наблюдения за передовыми конструкциями двуногих роботов мы можем вывести расчетные количества для основных суставов.
**Примечание: поскольку конструкции роботов различаются, эти цифры представляют собой весьма правдоподобные потенциальные значения, основанные на распространенных конструктивных подходах.
Верхняя часть тела: локти и запястья
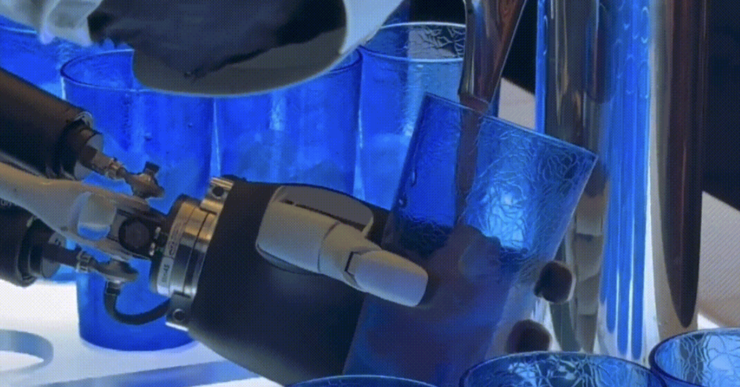
Ниже приведено изображение Tesla Optimus, демонстрирующее конструкцию локтя.
Наклон и вращение
Вращение при отклонении
Достижение ловкости человеческого уровня требует тщательного проектирования, причем запястье является критической точкой сочленения для род-эндов.
Локтевой сустав: Мы оцениваем потенциальное использование 2 род-эндов на локоть. Рычажные системы часто применяются здесь для оптимизации силовой характеристики в компактном пространстве.
Запястный сустав: Этот сустав требует сложных многокоординатных движений (наклон, поворот и боковое отклонение). Конструкция, функционально воспроизводящая человеческое запястье, требует примерно 3 род-эндов для обеспечения гибкого отклонения и сбалансированного распределения нагрузки при разнонаправленных усилиях.
Итого для обеих рук (локти + запястья): 2 (локоть) + 3 (запястье) = 5 род-эндов на руку.
Нижняя часть тела: лодыжки, колени и бедра
Суставы нижней части тела испытывают высокие удары и нагрузки, требуя высокой радиальной грузоподъемности и отличных амортизирующих свойств. Эти зоны — основные области применения сферических подшипников скольжения в робототехнике.
Ниже приведено изображение XPENG IRON, демонстрирующее конструкцию лодыжки и колена.
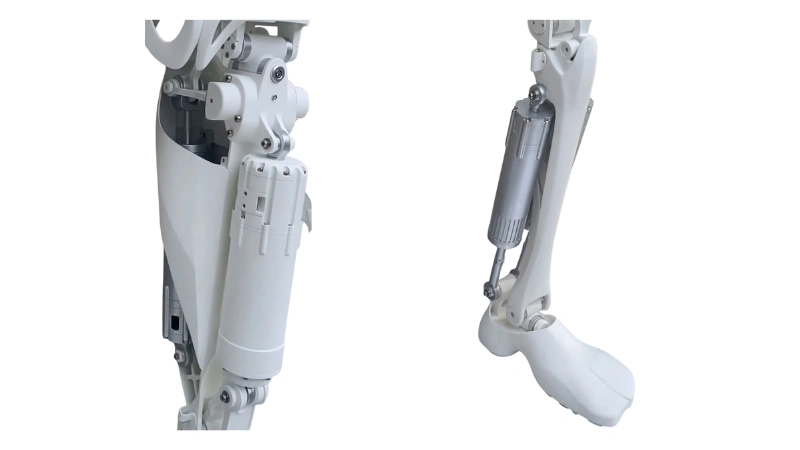
Голеностопный сустав: Имея решающее значение для устойчивости и поглощения разнонаправленных сил реакции опоры, лодыжка часто использует двойную конфигурацию линейных приводов, требующую 3 род-эндов на лодыжку. Это обеспечивает податливость и устойчивость, делая их незаменимыми механическими шарнирами в двуногих роботах.
- Коленный сустав: Анализ бионических структур и многозвенных рычажных механизмов (как видно из публичных анализов передовых коленных суставов) показывает, что один коленный сустав может использовать до 5 род-эндов. Это количество поддерживает сложный рычажный механизм, управляющий крутящим моментом, нагрузкой и траекторией движения при таких сложных действиях, как ходьба и приседание.
Ниже приведено изображение, демонстрирующее конструкцию лодыжки и колена XPENG IRON.
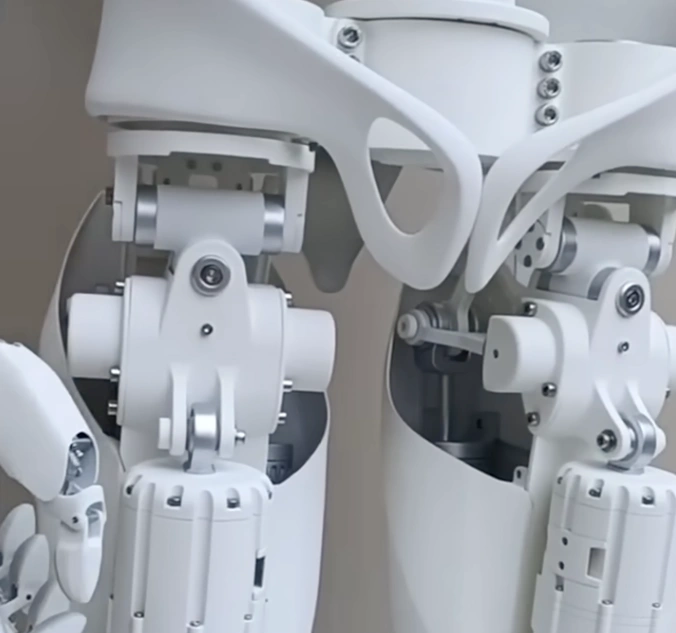
Тазобедренный сустав: В качестве центральной опоры бедро требует высокой степени свободы (качание вперед, боковой подъем, вращение). Использование рычажной конструкции дает преимущества в простоте конструкции, стоимости и экономии пространства. Один тазобедренный сустав, вероятно, включает от 3 до 5 род-эндов.
Пальцы
Стремление к подлинной манипуляционной способности требует сложных компонентов суставов роботизированных манипуляторов.
Пальцы (ловкая кисть): Для конструкций, использующих рычажное решение для максимальной простоты и гибкости конструкции, каждый отдельный сустав пальца может использовать от 2 до 4 род-эндов. Если робот имеет пять пальцев на руке, количество быстро растет. При консервативном подсчете мы оцениваем 2 род-энда на каждую точку сочленения пальца.
Правдоподобная общая оценка
Отвечая прямо на вопрос, «Сколько род-эндов нужно гуманоидному роботу?» мы составили консервативную оценку на основе обсужденных количеств для одноосных применений. Это представляет собой одну из правдоподобных кинематических моделей (ключевая длинная фраза), а фактические цифры будут варьироваться в зависимости от конкретной конструкции суставов гуманоидного робота.
| Расположение сустава | Расчетное кол-во род-эндов на сустав | Всего суставов (лев.+прав.) | Расчетное общее кол-во род-эндов |
|---|---|---|---|
| Запястье | 3 | 2 | 6 |
| Локоть | 2 | 2 | 4 |
| Колено | 5 | 2 | 10 |
| Лодыжка | 3 | 2 | 6 |
| Бедро | 3 | 2 | 6 |
| Пальцы (5 пальцев/рука) | 2 (на палец) | 10 | 20 |
| Консервативный промежуточный итог | — | — | 52 |
Один гуманоидный робот, использующий надежные рычажные системы в основных суставах и кистях, может консервативно требовать около 52 род-эндов.
Заключительные соображения
Главный вывод здесь состоит в том, что род-энд, несмотря на свои небольшие размеры, является значимым компонентом общей ведомости материалов (BOM) из-за высокого требуемого количества — потенциально более пятидесяти единиц на робота, что создаст возможности продаж на миллиарды долларов.
Для специалистов, выбирающих эти детали, критерии выбора весьма специфичны: необходим жесткий контроль люфта и жесткости в суставах робота, отличная радиальная грузоподъемность и компактная конструкция. Правильный выбор самоустанавливающегося подшипника для робототехники напрямую влияет на точность сочленения робота и долгосрочную надежность работы.
По мере приближения массового производства гуманоидных роботов (масштабирования до миллионов единиц) спрос на качественные, долговечные и экономичные род-энды вызовет существенный рост рынка. Эти компоненты являются незаменимыми механическими элементами, обеспечивающими передовые возможности робототехники следующего поколения.