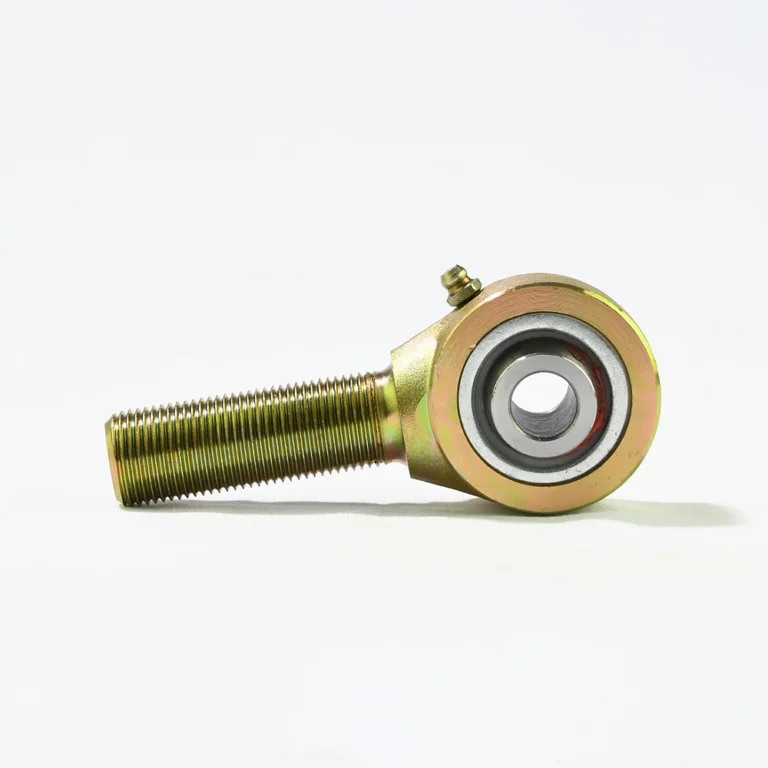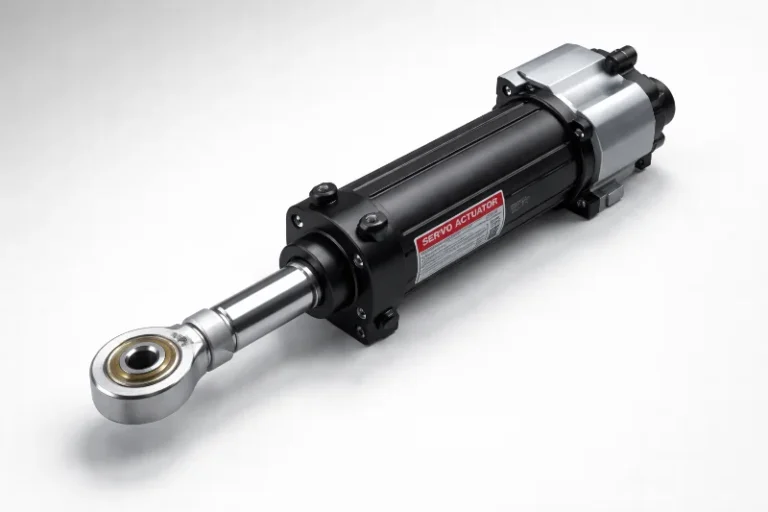
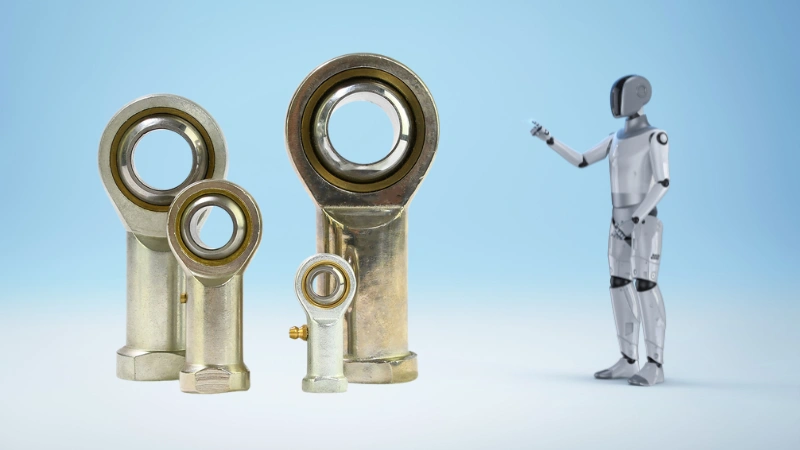
В быстро развивающейся области робототехники гуманоидов внимание обычно сосредоточено на искусственном интеллекте (ИИ) и алгоритмах машинного обучения. Однако механические компоненты, позволяющие таким роботам имитировать движения человека, не менее важны, и одним из таких ключевых компонентов является род-энд (также известный как шарнир Хайма). Эти компоненты играют ключевую роль в сочленении гуманоидных роботов, обеспечивая плавные, похожие на человеческие движения в различных суставах. Среди различных типов конфигураций роботизированных суставов конфигурация «вращение + рычажная тяга» является наиболее распространённым применением род-эндов.
Что такое конфигурация «вращение + рычажная тяга»?
Ниже приведена схема, иллюстрирующая различные механизмы стопы гуманоидного робота.
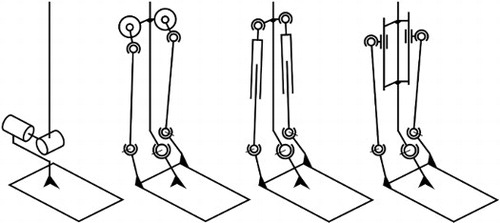
Гуманоидные роботы обычно используют комбинацию поворотных и линейных приводов для оптимизации баланса корпуса и инерции движения. Суставы таких роботов демонстрируют преимущественно три базовые конфигурации, причём «вращение + рычажная тяга» — основная конфигурация, в которой применяются род-энды.
Конфигурация «вращение + рычажная тяга»: Представляет собой поворотный привод в сочетании с рычажным механизмом. Система преобразует вращательное движение двигателя в определённую траекторию прямолинейного или колебательного движения. Обеспечивает гибкость и динамические характеристики, крайне важные для суставного сочленения гуманоидных роботов.
Конфигурация «вращение + линейный привод»: Эта система объединяет планетарный роликовый или шариковинтовой механизм с приводом от двигателя, напрямую преобразуя вращательное движение в поступательное движение с большим усилием.
Конфигурация «вращение + вращение»: Эта конфигурация опирается на систему «двигатель + редуктор» для получения чисто вращательного выходного движения. Она обычно используется в суставах, требующих больших углов поворота, например в плечевом или тазобедренном суставе. Редуктор обеспечивает высокую плотность крутящего момента и компактную компоновку.
Среди них конфигурация «вращение + рычажная тяга» наиболее широко используется для суставного сочленения гуманоидных роботов, особенно для управления сгибательными движениями, такими как коленный и голеностопный суставы.
Почему конфигурация «вращение + рычажная тяга» идеальна для род-эндов?
Ниже приведены две схемы, показывающие, как конфигурация «вращение + рычажная тяга» реализуется в гуманоидных роботах.
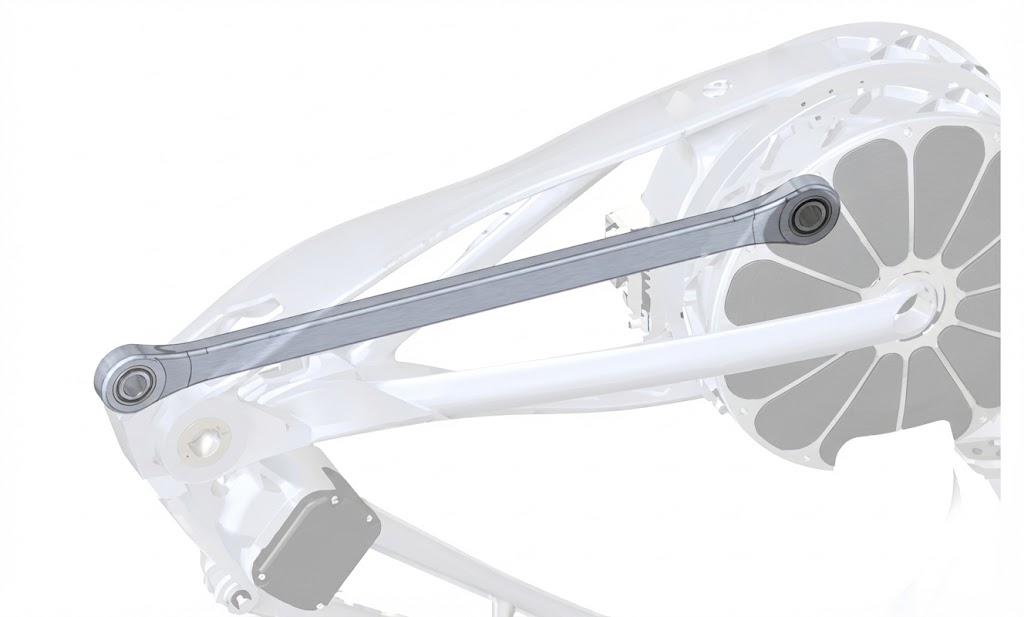
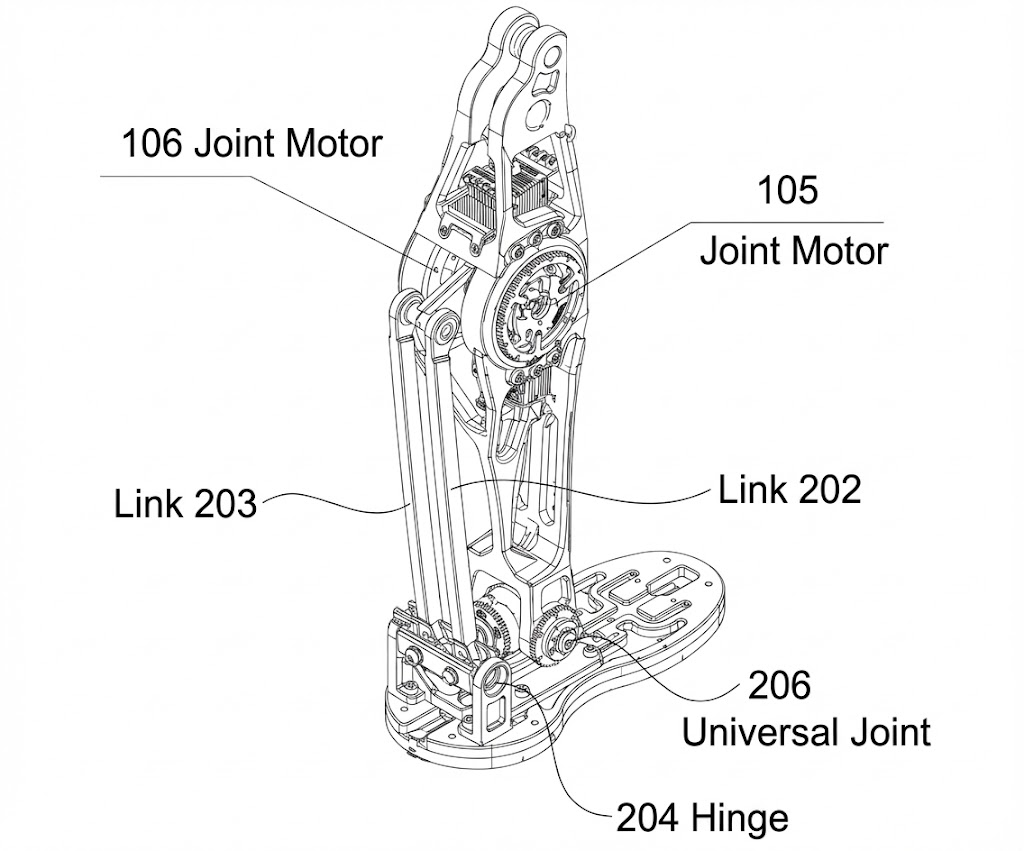
Источник:Agibot
Конфигурация «вращение + рычажная тяга» обладает уникальными преимуществами, делающими её особенно подходящей для гуманоидных роботов. Вот почему она выделяется как основное применение род-эндов:
Компактная конструкция: Конфигурация «вращение + рычажная тяга» отличается компактной конструкцией, что делает её идеальной для небольших пространств, где требуются большие диапазоны движения. Это позволяет эффективно использовать пространство в гуманоидных роботах.
Двойная функциональность: Система служит одновременно приводом и несущим компонентом, что упрощает общую структуру и сокращает количество необходимых деталей. Это упрощает конструкцию робота и снижает её сложность.
Управляемые траектории: С механизмом «вращение + рычажная тяга» траектория движения хорошо управляема, что позволяет достичь более точных, похожих на человеческие неравномерных движений. Это крайне важно для роботов, которым нужно выполнять сложные и разнообразные задачи.
Высокая устойчивость к крутящему моменту и реактивным силам: Жёсткая структура рычажной системы способна выдерживать значительные крутящие моменты и реактивные силы, что важно для гуманоидных роботов, которым необходимо сохранять устойчивость и выполнять различные движения в разных условиях.
Экономическая эффективность: По сравнению с другими конфигурациями система «вращение + рычажная тяга» обычно более экономична, что делает её предпочтительным выбором для многих робототехнических применений.
Применение род-эндов в конфигурации «вращение + линейный привод»
Ниже приведена схема конфигурации «вращение + линейный привод», используемой вXPeng Ironв руке, ноге и бедре робота.
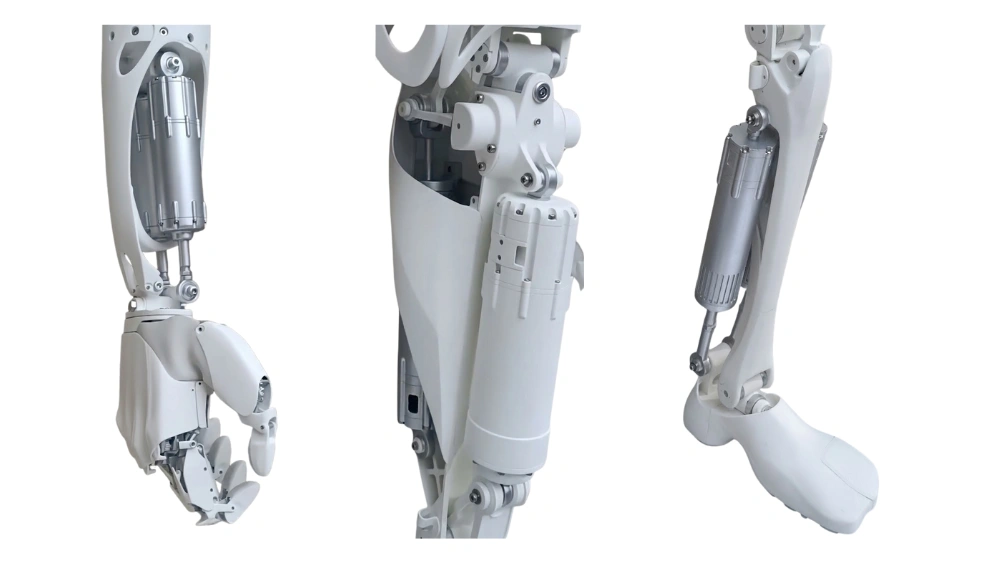
Хотя конфигурация «вращение + рычажная тяга» является основным применением род-эндов в гуманоидных роботах, конфигурация «вращение + линейный привод» также использует род-энды в некоторых узлах. Эта конфигурация объединяет вращательные и поступательные степени свободы в одном приводном блоке, что делает её подходящей для задач, требующих высокой нагрузки, устойчивости, гибкости и сенсорной обратной связи.
Система «вращение + линейный привод» имеет ряд заметных преимуществ:
Эффективность использования пространства: Возможность использовать более длинные и мощные приводы в компактном пространстве обеспечивает большее выходное усилие. Это критически важно для гуманоидных роботов, которым необходимо поднимать тяжёлые предметы или сохранять равновесие при динамичных движениях.
Самоторможение: Линейный привод в этой системе может быть спроектирован с самоторможением, что повышает энергоэффективность и устойчивость во время работы.
Расширенная функциональность: Конструкция системы позволяет увеличить усилие в верхней части руки (имитация бицепса), обеспечить большую свободу движения кисти и уменьшить помехи от предплечья в системах визуальной обратной связи, повышая точность визуального позиционирования робота.
Когда род-энды не нужны: конфигурация «вращение + вращение»
Ниже представлена структурная компоновкагуманоидного робота Agibot X1, иллюстрирующая, как полностью поворотная архитектура суставов объединяет несколько суставных двигателей для обеспечения движения с несколькими степенями свободы.
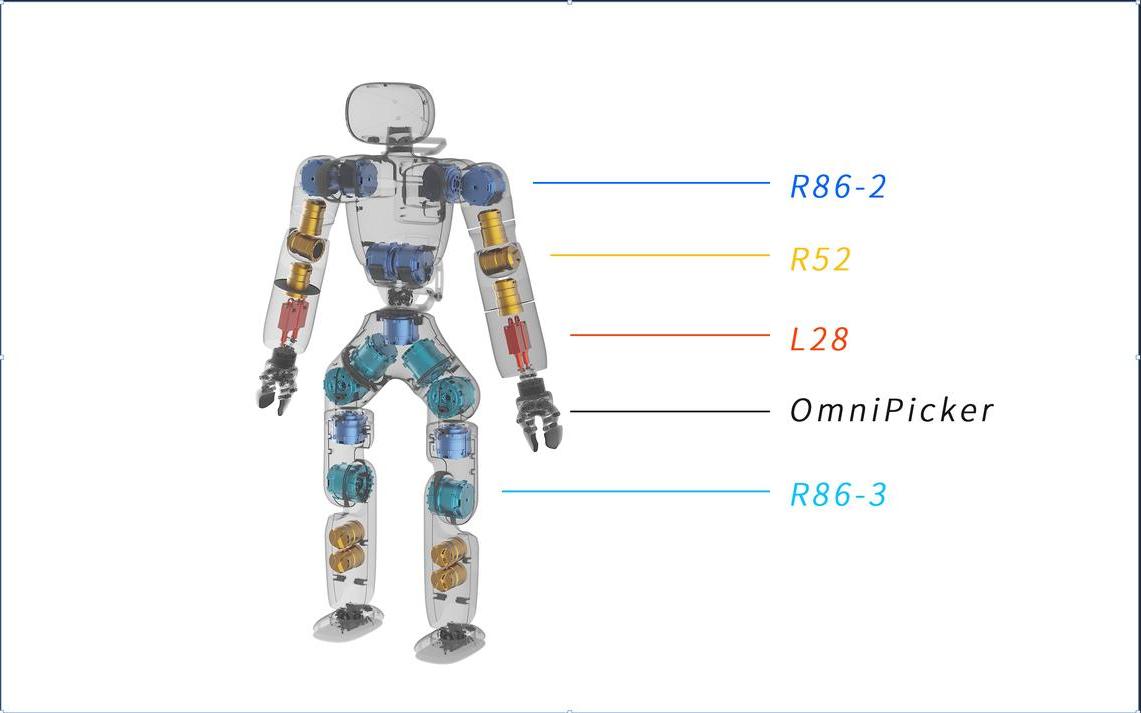
С другой стороны, конфигурация «вращение + вращение» обычно не требует род-эндов. Эта компоновка состоит из двух или более поворотных приводов (обычно сервоприводов), соединённых последовательно и образующих сустав с несколькими степенями свободы. Каждый привод управляет одной вращательной степенью свободы, между приводами действуют фиксированные связи.
Главное преимущество конфигурации «вращение + вращение» — способность обеспечивать высокое число степеней свободы, что позволяет строить составные суставы с 2–3 степенями свободы. Такая конфигурация позволяет каждой степени свободы иметь независимое управление вращением, обеспечивая высокую развязку движений.
Однако конфигурация «вращение + вращение» имеет и некоторые недостатки:
Высокое энергопотребление: Одновременная работа нескольких двигателей увеличивает энергопотребление, что может быть неэффективно, особенно в приложениях, чувствительных к расходу энергии.
Увеличенная инерция: Комбинированная система двигателей приводит к более высокой инерции вращения, что может негативно влиять на динамические характеристики и скорость движения.
Заключение
Род-энды— ключевые компоненты вгуманоидных роботах, особенно в таких конфигурациях, как система «вращение + рычажная тяга», где они служат одновременно приводным и несущим механизмом. Их способность обеспечивать контролируемые, гибкие, похожие на человеческие движения делает их незаменимыми для достижения высокопроизводительного динамичного движения гуманоидных роботов. С учётом растущего спроса на эффективные и экономичные решения для суставного сочленения роботов роль род-эндов, как ожидается, будет только расти по мере развития робототехники гуманоидов.